DissertationTU Dortmund2019
Integrierte Fahrdynamikregelung
Regelung der Fahrdynamik eines Straßenfahrzeugs
Eine einzige Regelung berechnet aus der gewünschten Fahrzeugbeschleunigung in einem Schritt alle Stellgrößen. Das macht die Abstimmung einzelner Fahrdynamikregler überflüssig.
Johannes Köppern, 2008–2019
Kurzfassung
Die vorliegende integrierte Fahrdynamikregelung (iFR) entstand im Rahmen meiner Arbeit am Deutschen Zentrum für Luft- und Raumfahrt (DLR) in Oberpfaffenhofen bei München. Sie bildet die Schnittstelle zwischen zwei Ebenen:
- der Bewegungsanforderung (Längs-, Quer- und Gierbeschleunigung) und
- den Stellgrößen im Fahrzeug (Antriebs-/Bremsmomente und Lenkwinkelraten).
Die iFR erschließt das gesamte fahrdynamische Potential: In einem ganzheitlichen Ansatz ermittelt sie aus der geforderten Beschleunigung in einem Schritt alle Stellgrößen. Sie nutzt dafür ein präzises Fahrdynamikmodell, das sich im Betrieb rekonfigurieren lässt und zusätzliche Eingriffsmöglichkeiten wie Hinterachslenkung oder Torque Vectoring einbindet.
Damit entfällt der Koordinierungsaufwand, der heute zwischen einzelnen Fahrdynamikregelsystemen nötig ist — ebenso wie deren gegenseitige negative Beeinflussung.
Über diese Regelung schrieb ich meine Dissertation, die ich 2019 an der TU Dortmund bei Prof. Torsten Bertram verteidigte.
Zusammenfassung der Dissertation
Die integrierte Fahrdynamikregelung vorliegender Arbeit bestimmt aus einer Bewegungsvorgabe auf Beschleunigungsebene, Messgrößen vom Fahrzeug und momentanen Umweltparametern Stellgrößen, die das Fahrzeug die Bewegungsanforderung möglichst exakt umsetzen lassen. Die Stellgrößen werden unter gleichzeitiger Berücksichtigung jeder Komponente der Bewegungsvorgabe und der Gesamtheit der verfügbaren Stellmöglichkeiten ermittelt. Verbleiben nach Umsetzen der Vorgabe Freiheitsgrade in den Stellgrößen, so werden diese genutzt, um die Fahrsicherheit zu steigern, indem jeder Reifen möglichst weit von seiner Kraftschlussgrenze entfernt betrieben wird. Bei der Entwicklung wurde die Anwendbarkeit des Regelungssystems an Straßenfahrzeugen nach dem Stand der Technik hinsichtlich verfügbarer Messgrößen und Rechenleistung der verfügbaren Steuergeräte berücksichtigt.
Wortlaut von Seite II der Dissertation
Das Projekt im Bild
Das Regelkonzept
Überaktuiert heißt: Das Fahrzeug hat mehr Stellgrößen als Beschleunigungskomponenten (Längs-, Quer- und Gierbeschleunigung). Das ROMO hat acht Stellgrößen, die in der Dissertation simulierte Konfiguration sechs. Dieselbe Bewegungsanforderung lässt sich daher auf verschiedene Weisen umsetzen, und die iFR nutzt diese Wahlfreiheit, um die Fahrstabilität zu erhöhen.
Bei überaktuierten Fahrzeugen führt die iFR zunächst reduzierte Stellgrößen ein, die über Hilfsgrößen auf die tatsächlichen Stellgrößen abgebildet werden. Die Hilfsgrößen werden so gewählt, dass ein sekundäres Ziel erreicht wird. Aus diesen Hilfsgrößen, den Fahrzeugzuständen und der angeforderten Beschleunigungsänderung berechnet ein inverses Modell schließlich die reduzierten Stellgrößen (siehe Dissertation).
Ausführlich: Kapitel 5 bis 7 der Dissertation (PDF, ab S. 43) (öffnet in neuem Fenster)
Interaktives Blockdiagramm
Klicken oder tippen Sie auf die Blöcke für detaillierte Erläuterungen aus der Dissertation.
Schaltbild seitlich wischen, um den gesamten Signalfluss zu sehen.
Blöcke im Überblick (Signalfluss von links nach rechts)
Zeichen im Schaltbild
Das hochgestellte v vor einem Zeichen kennzeichnet Größen im fahrzeugfesten Koordinatensystem, ein Punkt oder Kreis über dem Zeichen eine zeitliche Ableitung. Die Bezeichnungen folgen dem Symbolverzeichnis der Dissertation (Seiten I bis III).
- Referenzbeschleunigung, die Bewegungsanforderung
- Gefilterte Beschleunigungsvorgabe
- Rate der gefilterten Beschleunigungsvorgabe ohne Berücksichtigung von Stellgrößenbeschränkungen (Vorsteuerung)
- Regeldifferenz zwischen gefilterter Vorgabe und gemessener Beschleunigung
- Ruckanforderung aus dem Regler K(s)
- Gesamte Ruckanforderung an das inverse Modell
- Unter den Stellgrößenbeschränkungen erreichbarer Ruck, zurückgeführt an den Filter
- Stellgrößen (Antriebs-/Bremsmomente und Lenkwinkelraten)
- Gemessene Fahrzeugbeschleunigung
- Messgrößen des Fahrzeugs für den Schätzer
- Schätzgrößen des Schätzers
- Gesamthilfsgrößenvektor aus dem Hilfsgrößen-Wähler
- Schwimmwinkel, Gierrate und Querbeschleunigung
- Vom inversen Modell an den Schätzer übergebene Größen, darunter die zur Einstellung eines Lenkwinkelunterschieds kommandierten Lenkwinkelraten
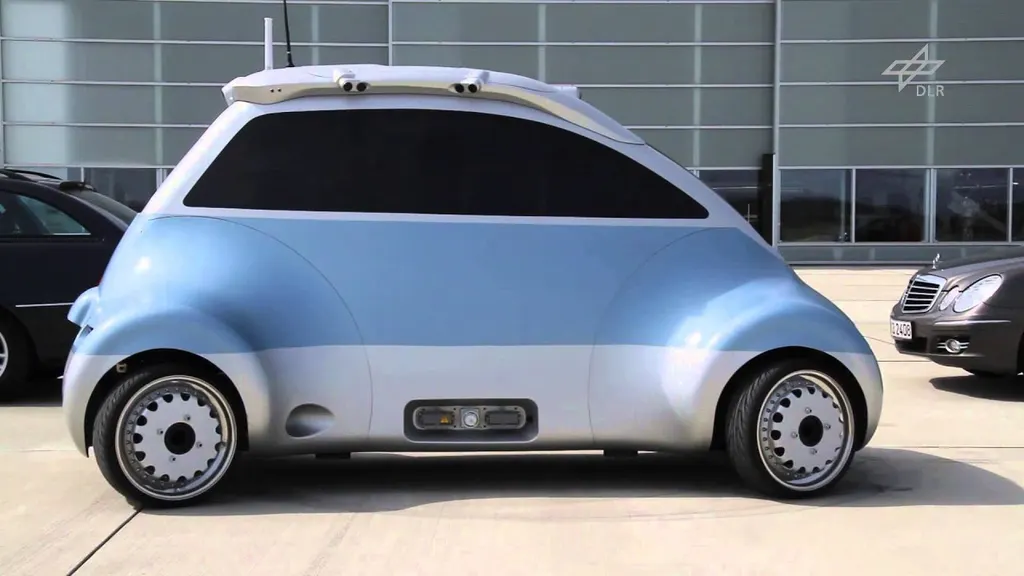
Versuchsträger ROboMObil (ROMO)
Am DLR entwickelte ich den Versuchsträger ROboMObil (ROMO) mit. Das ROMO verfügt über vier unabhängige Antriebs-/Bremsmomente und vier unabhängige Lenkwinkel — insgesamt acht Stellgrößen, die auf die Fahrzeugbeschleunigung wirken. Meine integrierte Fahrdynamikregelung ist jedoch nicht auf dieses Fahrzeug beschränkt, sondern lässt sich auch auf andere Konfigurationen anwenden, etwa heutige Serienfahrzeuge.
Beim Abspielen wird eine Verbindung zu YouTube hergestellt.
Simulation
Den Regler entwickelte ich in der Sprache Modelica mit Dymola und identifizierte Streckenparameter unter anderem mit Matlab. Über das Functional Mock-Up Interface exportierte ich ihn als Autosar-Komponente und validierte ihn anschließend in Simulationen mit Mehrkörperfahrzeugmodellen im geschlossenen Regelkreis.
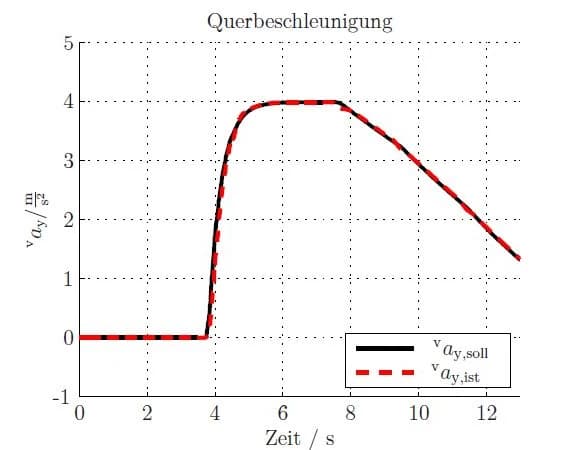
Das Diagramm stammt aus dem Manöver ISO 7975, dem Bremsen in der Kurve: Das Fahrzeug fährt geradeaus, lenkt in eine Kreisfahrt ein und wird dann bei Kurvenfahrt abgebremst. Schwarz ist die vorgegebene Querbeschleunigung, rot gestrichelt die in der Simulation erreichte. Beide Linien decken sich nahezu vollständig.
Robotischer Bewegungssimulator
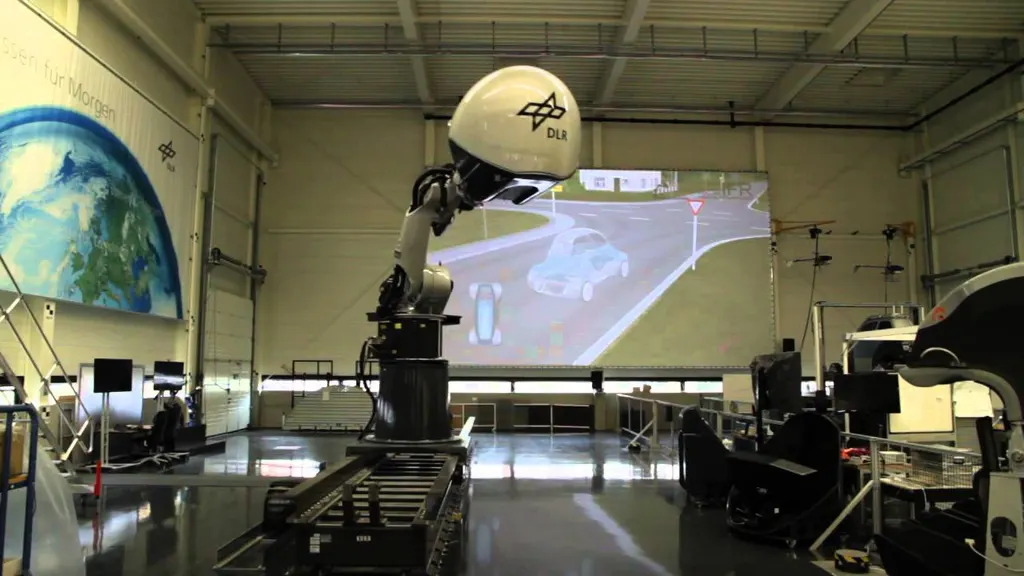
Mit dem robotischen Bewegungssimulator des DLR-Instituts für Systemdynamik und Regelungstechnik baute ich eine interaktive Fahrsimulation auf. Der Roboter bewegt den Fahrer dabei entsprechend der simulierten Fahrzeugdynamik.
Beim Abspielen wird eine Verbindung zu YouTube hergestellt.
Meine Veröffentlichungen
Die folgenden Publikationen sind dieser Arbeit zugeordnet.
Wissenschaftliche Veröffentlichungen
- 2019
- Köppern, J. (2019). Integrierte Fahrdynamikregelung mittels eines hybriden Ansatzes aus Modellinversion, heuristischer beziehungsweise modellprädiktiver relativer Stellgrößenverteilung und der Integration bekannter Regelungssysteme [Dissertation, Technische Universität Dortmund]. https://doi.org/10.17877/DE290R-20431 (öffnet in neuem Fenster)
Dissertation als PDF herunterladen
- Köppern, J. (2019). Integrierte Fahrdynamikregelung mittels eines hybriden Ansatzes aus Modellinversion, heuristischer beziehungsweise modellprädiktiver relativer Stellgrößenverteilung und der Integration bekannter Regelungssysteme [Dissertation, Technische Universität Dortmund]. https://doi.org/10.17877/DE290R-20431 (öffnet in neuem Fenster)
- 2017
- Köppern, J. (2017). Fahrzeugsteuerung mittels Modellinversion. Forschung im Ingenieurwesen, 81(1):33–40. https://doi.org/10.1007/s10010-017-0211-7 (öffnet in neuem Fenster)
- 2013
- Köppern, J. (2013). Integrierte Fahrwerkregelung – Konzept und Anwendung. In VDI-Bericht 2196 anlässlich der 6. VDI-/VDE-Fachtagung AUTOREG 2013, Baden-Baden.
- 2010
- Köppern, J. (2010). Integrierte Fahrzeugregelung durch einen hybriden Ansatz aus inversem Modell und modellprädiktiver Optimierung. In GMA‑Fachausschuss 1.40, Theoretische Verfahren der Regelungstechnik, Salzburg, Österreich.
Patente
Deutsche Patentanmeldungen. Anmelder: Deutsches Zentrum für Luft‑ und Raumfahrt e.V., Erfinder: Johannes Köppern.
- 2012
- Verfahren für ein Kraftfahrzeug zum Regeln einer Reifenlängskraft und Vorrichtung zur Durchführung eines Verfahrens zum Regeln einer ReifenlängskraftAnmeldenummer 10 2012 212 083.1 · Angemeldet am 11. Juli 2012 · Offenlegungsschrift DE 10 2012 212 083 A1 (Google Patents, öffnet in neuem Fenster)
- Verfahren zum Regeln der Fahrdynamik eines FahrzeugsAnmeldenummer 10 2012 213 247.3 · Angemeldet am 27. Juli 2012 · Offenlegungsschrift DE 10 2012 213 247 A1 (Google Patents, öffnet in neuem Fenster)
- Verfahren für ein Fahrzeug zur Stabilisierung eines RadsAnmeldenummer 10 2012 213 257.0 · Angemeldet am 27. Juli 2012 · Offenlegungsschrift DE 10 2012 213 257 A1 (Google Patents, öffnet in neuem Fenster)
- Verfahren zum Einstellen von LenkwinkelnAnmeldenummer 10 2012 213 259.7 · Angemeldet am 27. Juli 2012 · Offenlegungsschrift DE 10 2012 213 259 A1 (Google Patents, öffnet in neuem Fenster)
- 2011
- Verfahren zum Regeln der Fahrdynamik eines KraftfahrzeugsAnmeldenummer 10 2011 085 103.8 · Angemeldet am 24. Oktober 2011 · Offenlegungsschrift DE 10 2011 085 103 A1 (Google Patents, öffnet in neuem Fenster)
Über mich
2003–2008
Maschinenbau, TU München
Vertiefung in Regelungstechnik.
2008–2013
Wissenschaftlicher Mitarbeiter, DLR
Am Deutschen Zentrum für Luft- und Raumfahrt: Mitentwicklung des Versuchsträgers ROboMObil, Entwurf der hier vorgestellten integrierten Fahrdynamikregelung und Leitung des DLR-Anteils am europäischen Forschungsprojekt Modelisar.
2014–2019
Gründer und Geschäftsführer, Ocuplus
Software, die sehbehinderten und blinden Schülern in Prüfungen den barrierefreien Wörterbuchzugang ermöglichte.
2019
Promotion, TU Dortmund
Verteidigung der Dissertation.
2020–2023
Data Scientist und R&D Engineer, Dispendix GmbH
Medizintechnik. Davor eine Station als Senior Project Manager in der Automobilindustrie.
Seit 2023
Schwerpunkt KI und Large Language Models
AI & Data Science Expert bei Education Partners, Lehrbeauftragter an der HS Macromedia und Gründer von NarratiQ.
Insgesamt halte ich 24 Patente in den Bereichen Fahrdynamikregelung, Barrierefreiheit und Medizintechnik.
Download
Die vollständige Dissertation steht als PDF zum Herunterladen bereit.
PDF · 182 Seiten · 3,9 MB
Aufbau der Dissertation
Zehn Kapitel; ein Klick öffnet das Kapitel im PDF. Die Kapiteltitel bleiben im Original.
Zitieren
So lässt sich die Dissertation zitieren. Titel und Angaben bleiben im Original.
Köppern, J. (2019). Integrierte Fahrdynamikregelung mittels eines hybriden Ansatzes aus Modellinversion, heuristischer beziehungsweise modellprädiktiver relativer Stellgrößenverteilung und der Integration bekannter Regelungssysteme [Dissertation, Technische Universität Dortmund]. https://doi.org/10.17877/DE290R-20431